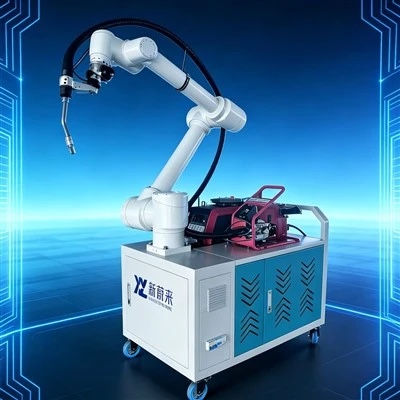
新蔚来协作焊接机器人
面向钢结构、船舶、桥梁、钣金和五金制造,提供磁吸式、移动式和平台式柔性焊接方案, 支持拖拽示教、快速换线和现场部署。
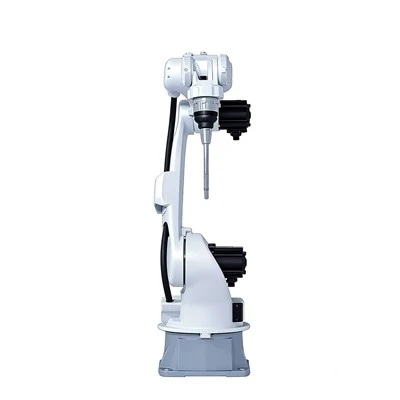
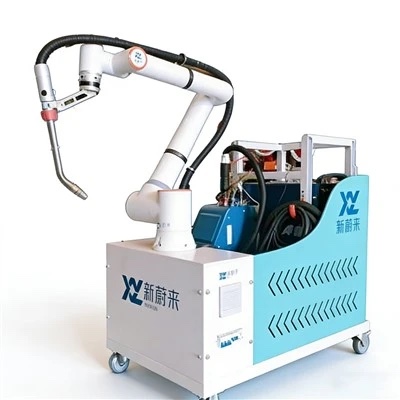
磁吸式协作焊接机器人
磁吸式方案将协作机械臂与磁吸底座结合,可直接吸附在铁磁性钢结构表面。 它不依赖传统固定工作站,适合大型工件、多位置、高空和狭小空间作业。
| 参数 | 公开数值 |
|---|---|
| 有效负载 | 5 kg(含焊枪) |
| 工作半径 | 1200 mm |
| 自由度 | 6 轴 |
| 重复定位精度 | ±0.02 mm |
| 磁力吸附力 | 最高 800 kg |
| 适用板厚 | 0.8-20 mm |
| 焊接兼容 | MIG、TIG、电弧焊、点焊等 |
移动式协作焊接机器人
移动式方案通过全向底盘和激光导航在不同工位之间移动, 适合工件无法搬运、焊接位置分散或现场空间较大的项目。
| 参数 | 公开数值 |
|---|---|
| 有效负载 | 10 kg(含焊枪) |
| 工作半径 | 1300 mm |
| 自由度 | 6 轴 |
| 重复定位精度 | ±0.02 mm |
| 移动方式 | 全向底盘,360°转向 |
| 导航系统 | 激光导航,可选视觉导航 |
| 适用板厚 | 0.8-25 mm |
1600臂展协作焊接机器人
1600臂展型号的公开参数为20 kg负载、1600 mm最大工作半径、 ±0.04 mm重复定位精度和最高3.5 kW功耗,适用于中小型工件的多规格焊接。
| 参数 | 公开数值 |
|---|---|
| 有效负载 | 20 kg |
| 最大工作半径 | 1600 mm |
| 重复定位精度 | ±0.04 mm |
| 工作温度 | 0-55℃ |
| 最大功耗 | 3.5 kW |
| 焊接电源兼容 | 可选奥太、松下等品牌电源 |
平台式协作焊接机器人
平台式方案适合固定工位、批量稳定但需要快速换产的任务。 可组合协作机械臂、焊接电源、工装、视觉和安全系统,形成标准化焊接工作站。
核心技术
- 拖拽示教和图形化编程,降低焊接程序设置门槛。
- 3D视觉与焊缝识别,用于寻找焊缝、纠正偏差和路径规划。
- 焊接参数联动,根据工艺要求调整电流、电压和送丝速度。
- 多机器人协作焊接轨迹规划,用于复杂构件和大型工件。
- 安全与防碰撞控制,根据应用进行风险分析和配置。
常见问题
小批量多品种适合协作焊接机器人吗?
适合。协作焊接机器人更强调快速调整和换线,适合高混合、低批量生产。
磁吸式方案能用于哪些工件?
主要适用于表面平整、能够可靠吸附的铁磁性钢结构。正式使用前需评估吸附力、表面状态和安全条件。
移动式方案适合固定生产线吗?
如果工位固定、工件规格稳定,通常优先考虑固定工作站;移动式更适合工件大、工位多、位置分散的现场焊接。
如何安排打样?
请提供材料、板厚、焊缝形式、工件尺寸、批量和现场条件,我们先判断方案,再安排试焊和节拍评估。