钢结构焊接自动化
钢结构焊接的难点通常不在机器人本体,而在工件不标准、焊缝位置分散、 装夹方式不固定和现场空间受限。落地前应先梳理材料、板厚、焊缝形式、 批量、工位和上下料方式。
落地步骤
- 先做焊接工艺审计,统计焊缝类型、长度、位置和节拍。
- 判断固定工作站、磁吸式或移动式方案。
- 设计工件定位、寻位、焊缝跟踪和防碰撞方式。
- 选择焊机、焊材、气体和保护措施。
- 用真实工件试焊,验证质量、节拍和换产时间。
从固定工位到大型工件现场焊接,方案的核心不是机器人形态,而是工件、工位和工艺流程。
钢结构焊接的难点通常不在机器人本体,而在工件不标准、焊缝位置分散、 装夹方式不固定和现场空间受限。落地前应先梳理材料、板厚、焊缝形式、 批量、工位和上下料方式。
行业场景
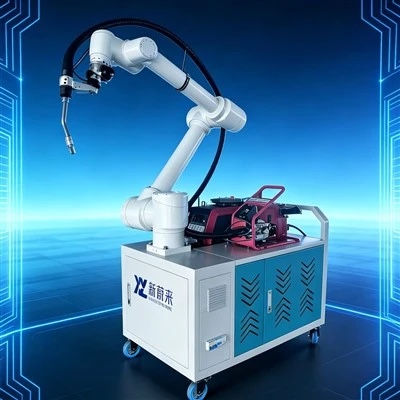
梁柱、节点、箱型构件、预制钢构件,可采用磁吸式或移动式方案。
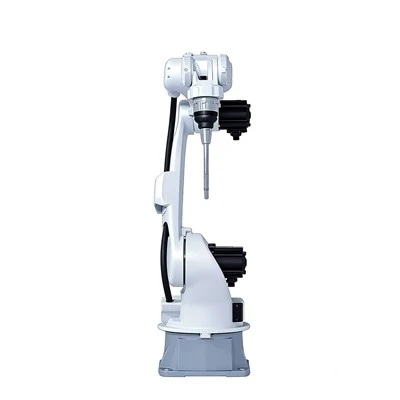
船体板、甲板、舱室和狭小空间,适合现场移动和灵活部署。
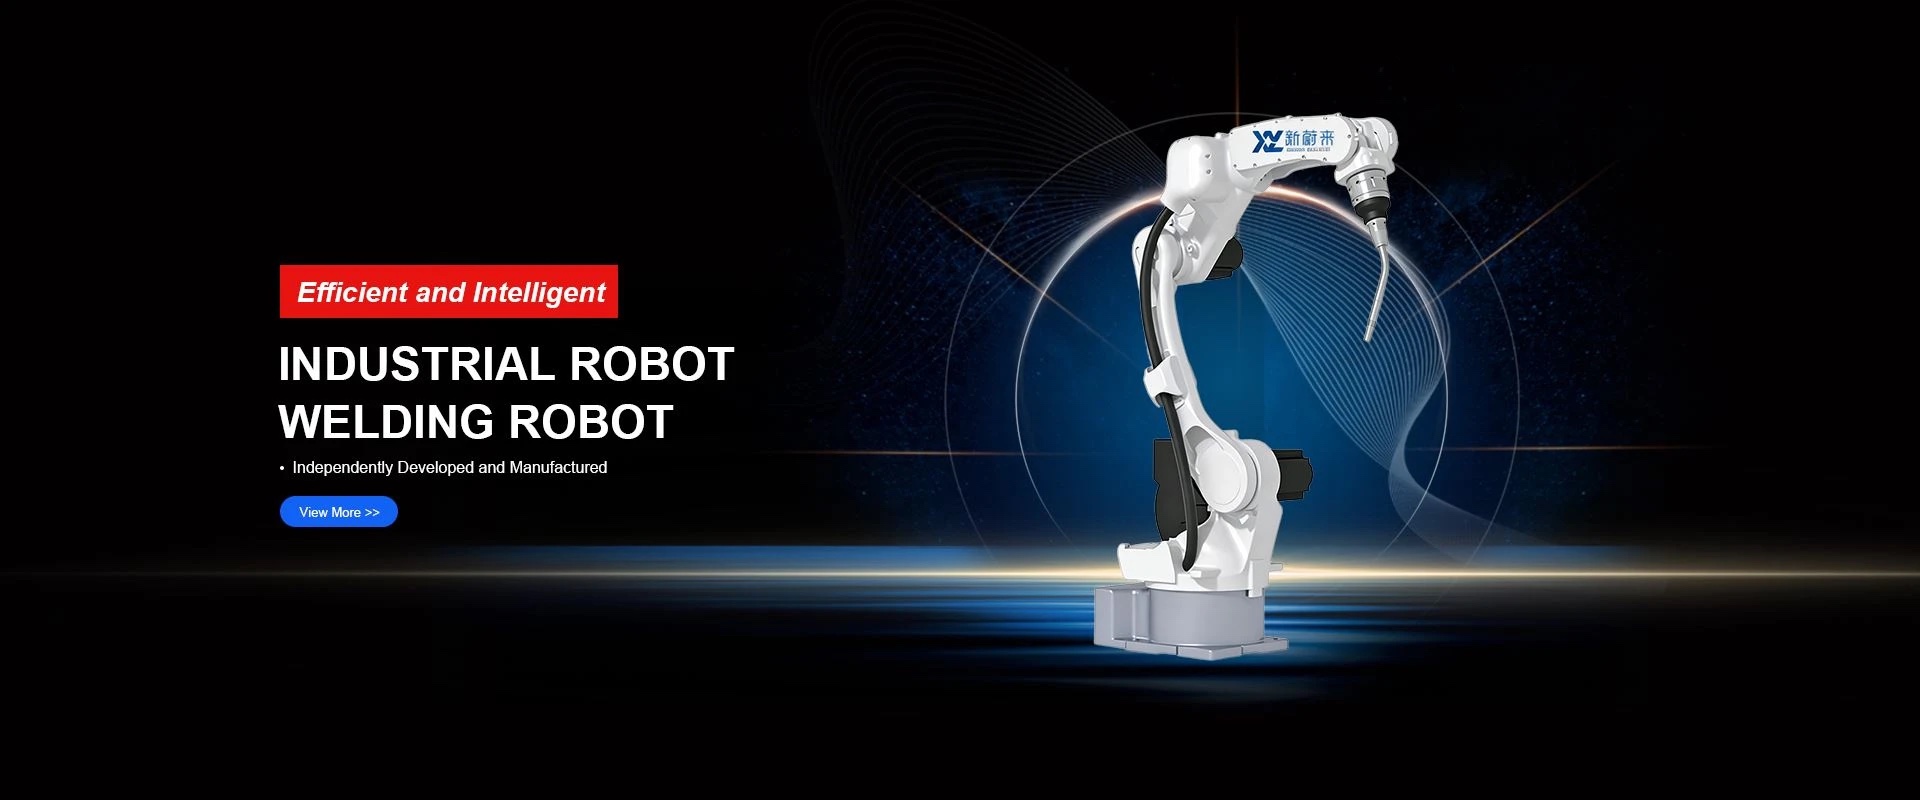
钢箱梁、钢桁架和护栏构件,重点关注大范围移动和焊缝跟踪。
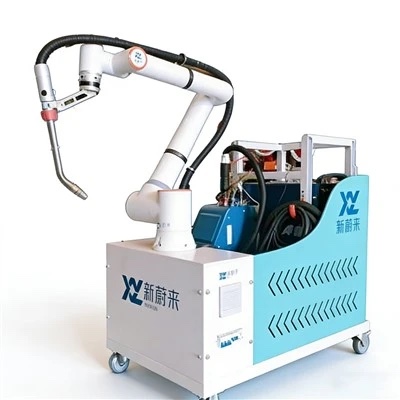
柜体、外壳和小型金属件,适合平台式工作站和快速换产。
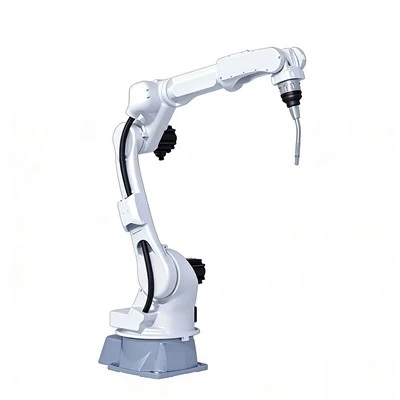
结构件、支架和底盘部件,关注中厚板、连续生产和质量一致性。
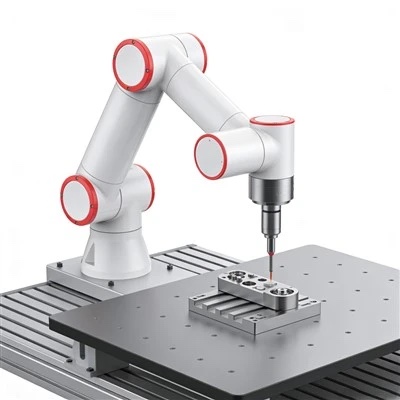
多品种零件焊接、上下料和柔性工位,适合协作机器人自动化。
提供图纸、照片、材料、板厚和焊接要求,我们可以先判断方案,再讨论打样。