什么是协作机器人
协作机器人是一种设计用于人与机器人近距离协同作业的工业机器人。 在完成应用风险评估、安全配置和必要的防护措施后,协作机器人可以用于柔性制造、 小批量多品种和频繁换线的生产场景。
协作机器人并不意味着一套工作站可以自动免除全部安全措施。是否需要围栏、 安全扫描仪或其他保护装置,要根据具体应用、工件、速度和现场条件进行评估。
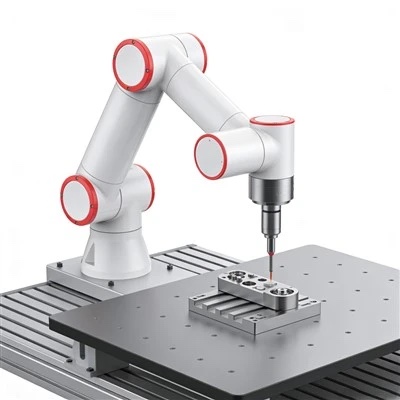
CR620 协作机器人
CR620 是面向紧凑工位的六轴协作机器人,官方公开参数为 3 kg 有效负载、 622 mm 工作半径和 ±0.02 mm 重复定位精度,适合精密装配、检测和重复性作业。
| 参数 | 公开数值 |
|---|---|
| 有效负载 | 3 kg |
| 工作半径 | 622 mm |
| 自由度 | 6 轴 |
| 重复定位精度 | ±0.02 mm |
| 典型应用 | 装配、检测、上下料、螺丝锁付、搬运 |
新蔚来协作机器人系列
官网公开产品系列包括 CR620、CR920、CR1300、CR1400、CR1600 等型号。 不同型号覆盖不同负载和工作范围,型号选择应根据末端工具、工件重量、 工作半径、节拍和安全要求确定。
- CR620:3 kg负载、622 mm臂展,适合紧凑工位和精密作业。
- CR920:面向柔性工业场景,适合约900 mm级别的工位需求。
- CR1300 / CR1400 / CR1600:面向更大工作范围和更长臂展工位。
具体负载、臂展和防护等级以各型号最新技术参数表为准。
核心特点
- 拖拽示教:降低传统机器人编程门槛。
- 人机协作:适合人与机器人共享工作区域的柔性工位。
- 灵活部署:可根据生产变化调整工位和任务。
- 多种末端工具:支持夹爪、吸盘、螺丝锁付、焊接和检测工具。
- 系统集成:可与PLC、视觉、力觉和自动化设备连接。
选型时需要确认什么
| 项目 | 需要提供的信息 |
|---|---|
| 负载 | 末端工具、工件、夹具及动态载荷的总重量。 |
| 臂展 | 所有作业点、上下料位置和工装开门空间。 |
| 节拍 | 单件目标时间、动作数量、抓取和换具时间。 |
| 精度 | 工件公差、装配间隙和定位要求。 |
| 环境 | 温度、粉尘、油污、水汽和电磁干扰情况。 |
| 安全 | 人员接近方式、风险评估、急停和安全功能要求。 |
常见问题
协作机器人一定不需要安全围栏吗?
不一定。是否需要围栏取决于应用、速度、工具、工件、人员接近方式和风险评估结果。
没有编程经验能操作吗?
可以经过培训完成基础示教和点位调整,但复杂程序、视觉和安全配置仍建议由专业人员实施。
如何确定负载和臂展?
应计算法兰端的总负载,并基于所有作业点和工装位置确定所需臂展,同时检查重心和惯性。