公开技术参数
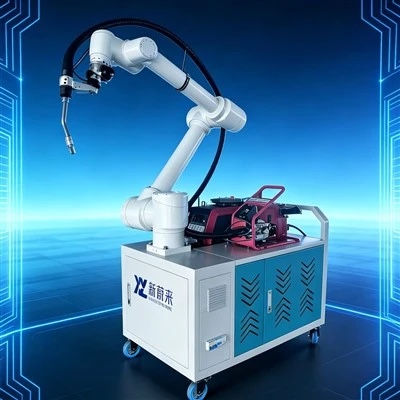
以下为新蔚来公开资料中的主要参数,具体配置以最终技术方案和合同资料为准。
| 参数项 | 公开数值 | 选型说明 |
|---|---|---|
| 有效负载 | 20 kg | 需把焊枪、线缆、传感器等末端工具计入负载 |
| 最大工作半径 | 1600 mm | 实际可达范围需结合安装姿态和工装位置确认 |
| 自由度 | 6轴 | 适合空间曲线和多位置焊接路径 |
| 重复定位精度 | ±0.04 mm | 精度表现还需结合工件、视觉和焊接工艺验证 |
| 工作温度 | 0-55℃ | 高温、粉尘和飞溅环境需增加防护措施 |
| 最大功耗 | 3.5 kW | 现场供电和整套焊接系统需统一核算 |
| 焊接电源兼容 | 可选奥太、松下等品牌电源 | 按材料、板厚、焊丝和工艺要求配置 |
适合哪些工件和场景
钢结构与金属框架
焊缝分布在较大范围内,需要减少工件搬动和多工位切换。
工程机械部件
适合中小型结构件、支架、底座和多规格部件的柔性焊接。
钣金与五金
适合多品种、小批量生产,通过拖拽示教和程序复用来缩短换产时间。
1600臂展选型前要确认什么
- 工件最大尺寸、重量和焊缝分布范围。
- 材料、板厚、焊缝形式、焊丝和焊接电源型号。
- 焊枪长度、线缆重量和末端工具总负载。
- 机器人安装方式、工装高度和可达姿态。
- 目标节拍、换产频率和操作人员编程能力。
- 现场粉尘、飞溅、温度和安全防护条件。
与六维智控和3D视觉如何配合
长臂展解决工作范围问题,六维智控改善拖拽和姿态调整体验,3D视觉可用于焊缝寻找、 偏差纠正和路径规划。三者需要围绕真实工件联合验证,而不是单独比较参数。
进一步了解: 协作焊接机器人产品线、 新蔚来六维智控、 焊接应用场景。
常见问题
1600臂展协作焊接机器人适合什么工件?
适合焊缝位置较分散、工件尺寸较大、需要覆盖更大工作范围的中小型钢结构、 工程机械部件、钣金和金属框架焊接。具体能力需要结合板厚、焊枪、工装和工艺验证。
1600 mm臂展比1200 mm或1300 mm有什么优势?
1600 mm臂展可以覆盖更大的单次工作范围,减少工件搬动和工位切换。 实际选型仍需同时核对负载、姿态、焊枪长度、工装位置和安全距离。
20 kg负载是否包含焊枪重量?
机器人有效负载需要按末端工具总重量核算,通常应把焊枪、线缆、传感器和夹具等 一起计入,正式选型时应预留安全余量。
是否支持拖拽示教和六维智控?
新蔚来提供拖拽示教和六维智控相关能力,目标是在实际工位中提升机械臂拖拽、 姿态调整和路径修正的操作体验。具体配置以项目方案为准。
如何评估是否适合1600臂展型号?
建议提供工件尺寸、材料、板厚、焊缝形式、焊枪型号、工位布局、节拍目标和现场照片。 新蔚来可据此判断臂展、负载和安装方式,并安排试焊验证。